


Los sistemas de control industrial continúan dependiendo de señales analógicas estándar para transmitir datos entre el proceso y el equipo de control. Las señales estables de bucle de corriente de 4 a 20 mA pueden atravesar fácilmente miles de pies, mientras que las señales de ±5 y ±10 V también son comunes en los sistemas industriales.
Esta nota de aplicación muestra las soluciones del sistema integrado de adquisición de datos (DAS) de Maxim. Las soluciones DAS de Maxim ahorran espacio en la placa, consumo de energía y tiempo de diseño al tiempo que convierten señales analógicas industriales estándar con componentes externos mínimos.
Introducción
A pesar de las múltiples versiones de buses de campo digitales, los sistemas de control industrial continúan dependiendo de señales analógicas estándar para transmitir datos entre el proceso y el equipo de control. Por ejemplo, los transmisores de procesos en plantas químicas convierten señales de temperatura y presión de bajo nivel-en señales de bucle de corriente estables de 4 a 20 mA que pueden viajar fácilmente miles de pies.
Speed and position sensors for machine tools and automated guided vehicles in factory automation environments generate unipolar and bipolar voltage signals, typically ranging from 0V to 5V, 0V to 10V, ±5V, or ±10V. Additionally, signals from commonly used PT100 temperature sensing elements often require no conversion and can be directly utilized within standard ranges, such as 10V or 20mA. As RTDs (Resistance Temperature Detectors) made from platinum (Pt), PT100s exhibit a resistance of 0Ω at 100°C. Their resistance exhibits a linear relationship with temperature and provides a relatively high output signal level (>1 mV cuando es impulsado por una fuente de corriente de 100 mA).
Las funciones de control dentro del entorno de procesos se implementan mediante PLC (controladores lógicos programables), PCS (sistemas de control de procesos) o (más recientemente) IPC (computadoras personales industriales). Dado que estos dispositivos son sistemas digitales que ejecutan software-específico del proceso, todas las señales analógicas deben convertirse a digitales antes de que la computadora pueda leerlas.
La conversión A/D dentro de los sistemas de control se realiza mediante placas o cajas denominadas "periféricos analógicos". Estos se conectan a la CPU a través del bus de plano posterior o del bus de campo del sistema cuando se instalan de forma remota (por ejemplo, en maquinaria). Más allá de los circuitos digitales (para la comunicación de la CPU), estos periféricos incorporan varios componentes de señales analógicas y mixtas-de precisión. La necesidad de más canales por placa o paquetes más pequeños (para montaje en máquinas) genera limitaciones de espacio y energía, lo que presenta el principal desafío de diseño para los periféricos analógicos. El siguiente circuito ilustra técnicas de acondicionamiento de señales y describe un método para digitalizar hasta ocho canales usando un solo chip.
Sistema de adquisición de datos
El sistema avanzado de adquisición de datos (Figura 1) comprende un multiplexor (mux) para cambiar entre canales de entrada, un circuito de acondicionamiento de señal que proporciona ajuste de ganancia y compensación para diferentes rangos de entrada y un convertidor analógico-a-digital (ADC) con un voltaje de referencia (VREF).
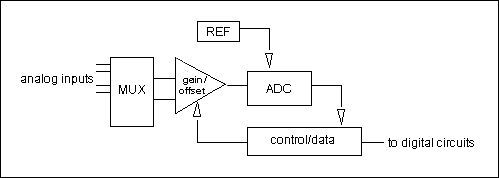 Figura 1. Este diagrama ilustra los componentes básicos del sistema de adquisición de datos.
Soluciones DAS integradas
Al integrar los módulos básicos que se muestran en la Figura 1, Maxim ha desarrollado una serie de sistemas de adquisición de datos de un solo-chip que ahorran espacio en la placa, consumo de energía y tiempo de diseño. Estos chips requieren componentes externos mínimos (ninguno en algunos casos) y pueden convertir la mayoría de las señales estándar actualmente en uso. Cada dispositivo incorpora un ADC de 12 bits, multiplexor y corrección de ganancia/compensación, con una interfaz digital serie o paralela para una fácil conexión a la mayoría de los microprocesadores.
El siguiente diagrama de bloques (Figura 2) ilustra una configuración típica de esta serie. Las principales diferencias residen en la sección digital conectada al microprocesador. Cada chip proporciona 16 o 5 canales de entrada analógica de un solo extremo-conectados al ADC interno a través de multiplexores-protegidos contra fallas. Cualquier canal puede soportar voltajes de entrada de hasta<>.<>V, y una falla en cualquier canal no afecta las conversiones en ningún otro canal.
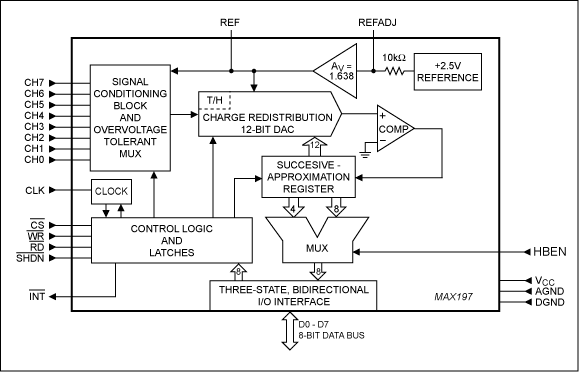 Figura 2. Las funciones que se muestran en la Figura 1 están integradas en este chip.
Cada canal se puede programar de forma independiente para un rango de entrada estándar (0 a 5 V, 0 a 10 V, ±5 V o ±10 V) mientras se alimenta con una única fuente de alimentación de 5 V. Otros dispositivos presentan estructuras de ganancia similares pero aceptan diferentes rangos de entrada: unipolar o bipolar de 2 V o 4 V, o unipolar o bipolar VREF o -VREF. La capacidad de variación de ganancia de 100x con un desplazamiento de entrada del 10 % (de -10 V a +2 V) amplía el rango dinámico en 14 bits, lo que da como resultado sistemas con<>-bit rango dinámico.
El ADC interno es un tipo de aproximación sucesiva de 12 bits basado en un DAC capacitivo, donde la capacitancia MSB también funciona como condensador de retención en el circuito de muestra/retención. Cada dispositivo puede funcionar utilizando el oscilador interno o un reloj externo.
Los dispositivos MAX196 a MAX199 utilizan pulsos /WR para iniciar y detener la adquisición, lo que proporciona tiempos de adquisición relativamente largos en "modo de adquisición externa" sin disminuir la velocidad de conversión. El corto retraso de apertura del dispositivo y la baja fluctuación de apertura (<50ps in external clock/acquire mode) enable precise control of acquisition timing. This capability is critical for phase-sensitive applications such as power line control and AC motor control. Additionally, the chip's wideband input architecture provides up to 5MHz small-signal bandwidth, allowing undersampling techniques beyond the Nyquist frequency.
Interfaz digital
Las aplicaciones que requieren mediciones de alta-velocidad funcionan mejor mediante interfaces de datos paralelas (MAX196 a MAX199). Estos dispositivos alcanzan un rendimiento de 2 Ksps a velocidades de reloj de 100 MHz, suficiente para la mayoría de los bucles de control de alta-velocidad. Para aplicaciones de menor-velocidad, las versiones de interfaz compatibles con I²C-disponibles ahorran espacio en la placa y simplifican la comunicación entre DAS y los microcontroladores. Estos dispositivos presentan tiempos de conversión rápidos (10 μs), pero la interfaz serie limita su rendimiento a 8 kbps.
Por ejemplo, el MAX197 acepta entradas de 0V a 10V, 0V a 5V, ±5V y ±10V. La impedancia de la fuente que impulsa estas entradas es una preocupación principal para los usuarios. Durante el muestreo, el ADC genera un pulso de corriente para cargar su capacitor T/H (el capacitor MSB para DAC capacitivos). Por lo tanto, se requiere un amplificador operacional de ajuste rápido-con una velocidad de respuesta suficiente para garantizar un ajuste de voltaje adecuado durante la adquisición. Los amplificadores operacionales MXL1013/MXL1014 funcionan bien para lograr velocidades de muestreo rápidas. Para amplificadores operacionales más lentos, se debe ampliar el tiempo de adquisición.
Las entradas diferenciales utilizadas en muchos sistemas de automatización son relativamente insensibles a la interferencia del modo común-. En la mayoría de los casos, es suficiente un circuito amplificador diferencial simple (Figura 3) con una impedancia de entrada superior a 1 MΩ. (Para una impedancia de entrada más alta, utilice un amplificador de instrumentación de amplificador operacional 3- estándar). La salida que se muestra en la Figura 3 es
Vout=R2(V+ - V-) / R1.
Para un alto rechazo del modo común-, configure R1=R3 y R2=R4. La ganancia de la combinación mostrada es 0,876, lo que amplía el rango de entrada de ±10 V aproximadamente un 114 % para medir señales más allá del rango. Este ajuste reduce la resolución de la banda ±10V a aproximadamente 11,8 bits.
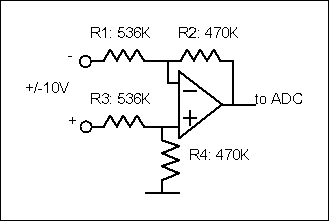 Figura 3. Un amplificador diferencial simple proporciona una alta impedancia de entrada y una salida de un solo-.
Bucle de corriente de 20 mA
Los bucles de corriente transmiten pequeñas señales a largas distancias en entornos ruidosos. La corriente normalmente la genera un transmisor de proceso, que convierte variables como la temperatura o la presión en una corriente continua dentro del rango de 0 mA a 20 mA o de 4 mA a 20 mA. Luego, la corriente fluye a través de una resistencia en derivación, creando una caída de voltaje proporcional que se digitaliza fácilmente. Dado que el voltaje compatible disponible para accionar el bucle-incluida la resistencia del cable-rara vez supera los 15 V a 18 V, el valor de la resistencia está limitado a unos pocos cientos de ohmios (Figura 4).
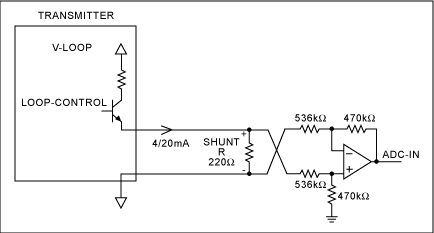 Figura 4. La combinación del amplificador que se muestra en la Figura 3 con la señal de bucle de corriente derivada de la resistencia en derivación de 220 Ω produce una salida conveniente de un solo-.
Este circuito presenta el mismo amplificador diferencial que el circuito de acondicionamiento de ±10 V, junto con una resistencia en derivación de 220 Ω. Esta resistencia presenta una caída de voltaje de 4,20 V a 4 mA y 5,25 V a 5 mA. La ganancia del amplificador diferencial se ajusta en la entrada del ADC a un máximo de 4,62 V. Por tanto, un DAS programado para una entrada de 0,5V puede digitalizar esta señal con una resolución máxima de 11,8 bits.
Debido a que MAX198/MAX199 y MAX128 tienen el rango de entrada más pequeño de esta serie, operan con una pequeña resistencia en derivación sin requerir ajuste de ganancia. Esto los hace más adecuados para mediciones de 10 mA en sistemas que no requieren otras mediciones de alto nivel-(hasta ±20 V). Para adaptar el circuito que se muestra en la Figura 4 para usarlo con el MAX199, configure el MAX199 para un rango de entrada de 0 a 2 V y cambie la resistencia de 536 kΩ a 470 kΩ. Utilice una resistencia de derivación de 86Ω.
Adaptación de sensores
Los termopares, galgas extensométricas y otros sensores comunes proporcionan señales no lineales de bajo-nivel que son sensibles a la EMI. Por lo tanto, antes de enviar esta información al sistema de control, un transmisor de 4-20 mA primero linealiza y acondiciona la señal. Para aplicaciones de medición de temperatura menos críticas, los detectores de temperatura de resistencia (RTD) pueden medir temperaturas de hasta 850 grados a largas distancias sin requerir un costoso acondicionamiento de señales.
El RTD más popular es el sensor de temperatura de platino estandarizado conocido como PT100, que presenta una resistencia de 0 Ω a 100 grados y un coeficiente de temperatura lineal de 0,38 Ω/grado. También exhibe un coeficiente de temperatura no lineal más pequeño, lo que hace que su característica Ω/grado sea casi lineal en un rango estrecho. A diferencia de los termopares, donde la salida de voltaje representa la diferencia de temperatura entre dos puntos, la resistencia del RTD representa directamente la temperatura absoluta del sensor.
La medición se logra impulsando una corriente de 1 mA a 2 mA a través del sensor y midiendo la caída de voltaje en sus terminales. Las corrientes más altas introducen errores de medición debido al auto-calentamiento causado por una mayor disipación de energía dentro del sensor. Una referencia interna de 4.096V simplifica la generación de la corriente de excitación del sensor (Figura 5).
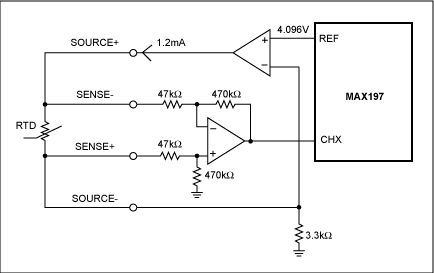 Figura 5. Este circuito suministra corriente al sensor RTD y digitaliza la salida resultante.
Para evitar que la resistencia del cable afecte la precisión de la medición, cuatro cables independientes conectan el RTD al amplificador diferencial. Dado que los cables sensores se conectan a la entrada de alta -impedancia del amplificador, su corriente es muy baja, lo que resulta en una caída de voltaje insignificante. El voltaje de referencia de 4096 mV y la resistencia de retroalimentación de 3,3 kΩ establecen la corriente de excitación en aproximadamente 4096 mV/3,3 kΩ=1.24 mA. En consecuencia, accionar tanto el ADC como la fuente de corriente con el mismo voltaje de referencia permite una medición de relación en la que la deriva del voltaje de referencia no afecta el resultado de la conversión.
Configure el MAX197 para un rango de entrada de 0 V a 5 V y configure la ganancia del amplificador diferencial en 10 para medir valores de resistencia de hasta 400 Ω, que representan aproximadamente 800 grados. El microprocesador puede linealizar la señal del sensor mediante una tabla de búsqueda. Para calibrar el sistema, reemplace el RTD con dos resistencias de precisión (100 Ω que representan cero, 300 Ω o más que representan la escala completa) y almacene los resultados de la conversión.
En lugar de dedicar circuitos específicos a rangos de entrada particulares, el circuito que se muestra en la Figura 6 adapta la entrada del ADC para acomodar cualquier rango de señal descrito anteriormente. Seleccionar el pin de entrada y el rango de entrada del ADC (Tabla 1) permite elegir la configuración adecuada.
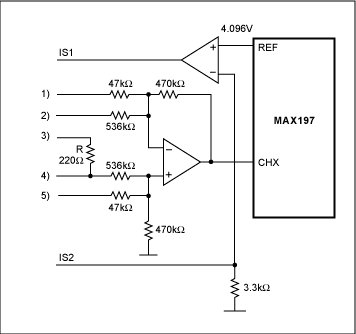 Figura 6. Este circuito de entrada universal adapta el ADC al rango de señal en cada canal de entrada.