


El bus CAN (ControllerareanEtwork), es decir, el bus de red del área del controlador, se ha utilizado ampliamente en control industrial, electrónica médica, electrodomésticos y campos de sensores. En la actualidad, la literatura doméstica y extranjera para el análisis del protocolo de autobús CAN del artículo es principalmente para la estructura del marco del protocolo de lata o las características de tiempo de bits del análisis, como la literatura rara vez se produjo desde la perspectiva de la comunicación en el análisis del protocolo de bus de lata en el análisis del protocolo de la lata. , rara vez desde la perspectiva de las aplicaciones de ingeniería, el mecanismo de comunicación de bus CAN para el análisis en profundidad del artículo.
1. ¿Pueden las características de la aplicación y la composición estructural?
El protocolo de bus CAN tiene dos estándares internacionales, ISO11898 e ISO11519, de los cuales, IS011898 es un estándar de comunicación de alta velocidad con una tasa de comunicación de 125 kbps a 1mbps, que es un bus de circuito cerrado con una longitud máxima de 40 m/1Mbps. ISO11519 define un estándar de comunicación de baja velocidad con una tasa de comunicación de 10 a 125 kbps, que es un estándar de comunicación de baja velocidad con una longitud máxima de 40 m/1Mbps. ISO11519 Define la tasa de comunicación de 10 a 125 kbps de baja velocidad puede comunicar el estándar, pertenece al bus de circuito abierto, la longitud máxima de 1 km / 40 kbps. Debido a las características eléctricas de las limitaciones, es decir, la distribución del bus de capacitancia y distribución de resistencia en la forma de onda del bus, el número máximo de nodos en el bus de lata es 110. Para el ingeniero de aplicaciones, solo los parámetros de velocidad y bit de bits del lado del transceptor debe configurarse correctamente para lograr la sincronización de datos de los nodos transceptor. A través del hardware del controlador CAN en el filtrado del marcador de mensajes, se puede realizar de punto a punto, punto a multipunto y de transmisión global y otras formas de transmitir y recibir datos. Al mismo tiempo, debido a la estructura de marco corto de los telegramas de lata, y cada cuadro contiene una parte de verificación de CRC, lo que garantiza una tasa de error de datos muy baja.
La capa de aplicación CAN, el sistema operativo (implementado como un programa de fondo en aplicaciones sin un sistema operativo) y el controlador en la implementación del sistema juntos se dan cuenta de las funciones de la capa de aplicación en el modelo de referencia ISO. Entre ellos, la capa de aplicación CAN define la agrupación de ID, el envío de la carga de datos, la recepción del procesamiento de datos y el monitoreo de seguridad del bus de la capa de aplicación; El programa operativo/programa de fondo se utiliza para programar el controlador CAN para procesar los datos después de que llegue la interrupción de la CAN; El controlador incluye inicialización (configuración de estado de trabajo del controlador, configuración de velocidad de baudios, configuración del filtro de aceptación), controlador de transceptor y programa de manejo de anormalidad.
Para la capa media de transmisión, debe determinarse de acuerdo con el ruido de interferencia ambiental, la longitud del bus, etc. En el caso de un fuerte ruido de interferencia, se debe usar alambre blindado; Debido a la distribución de la capacitancia causada por la distorsión de la forma de onda del bus y la distribución de la resistencia causada por la atenuación del nivel de bus, la duración del bus debe tener en cuenta la distribución de la resistencia y las características de capacitancia del medio de transmisión utilizado; Al mismo tiempo, si el uso de bus de alta velocidad también necesita experimentar para determinar el valor de la resistencia coincidente del bus.
Para la realización del controlador CAN, puede elegir el controlador CAN integrado en el chip maestro del sistema, como la serie de microcontroladores LPC2000 de NXP, o también puede usar componentes discretos del controlador CAN, como el SJA1000 para la realización de los transceptores CAN CAN , puede elegir el CTM1050, TJA1050, etc. Si el ruido de interferencia ambiental es grande, debe considerar la resistencia de distribución de medio de transmisión y características de capacitancia de distribución; Al mismo tiempo, si usa un bus de alta velocidad, también necesita determinar la resistencia coincidente del bus a través de la experimentación. Si el ruido de interferencia ambiental es grande, es necesario agregar un chip de aislamiento entre el controlador y el transceptor o el uso de la función de aislamiento integrada del transceptor de lata. Vale la pena mencionar que el nuevo chip de microcontrolador LPC11C24 de NXP no solo integra un controlador de lata, sino que también integra una función de transceptor de lata, que proporciona un buen soporte para el rápido desarrollo de los sistemas de bus CAN. Además, de acuerdo con la aplicación real de la longitud del bus y el número de nodos en el bus, también es necesario considerar el tiempo de retraso de la transmisión y recepción del chip del transceptor.
Para la capa del controlador de lata y la capa de aplicación, el controlador incluye la inicialización de la lata (incluida la habilitación de hardware, la configuración de la velocidad de baudios, la configuración del modo de funcionamiento del controlador y la configuración de la tabla de identificación del filtro de aceptación), el controlador de recepción/transmisión y proporciona funciones de interfaz a la capa superior, cuya parte Es necesario explicar que la configuración de la tabla de ID del filtro de aceptación debe basarse en la agrupación de la ID del sistema por la capa de aplicación; La capa de aplicación CAN realiza un paquete de datos en función de la relación de envío/recepción de datos entre los nodos en el bus. ¿Puede la aplicación de la aplicación de acuerdo con la relación de envío de datos y recepción entre los nodos en el bus para la agrupación de ID de paquetes, enviando paquetes de datos, recepción de procesamiento de datos y monitoreo de seguridad del bus de la capa de aplicación? Además, los protocolos de la capa superior de bus de bus de uso común incluyen Canopen, DeviceNet e ICAN.
2. ¿Puede el análisis del mecanismo de sincronización de bus de bus?
En el proceso de comunicación, uno de los problemas más importantes a resolver es cómo lograr la sincronización de datos en el remitente y los extremos del receptor, es decir, el extremo del receptor puede recibir y analizar correctamente los datos enviados por el extremo del remitente. es un tipo de protocolo de comunicación en serie asincrónica, que pertenece a la comunicación de la banda base, y su sincronización se realiza a partir del Protocolo de control de enlace de datos de alto nivel (HDLC). Específicamente, la sincronización del protocolo de bus CAN se logra a través de 3 aspectos como se describe a continuación.
2.1 Configuración de parámetros
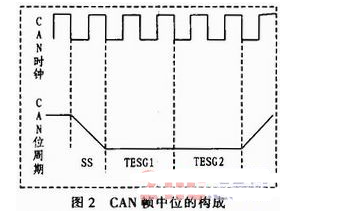
Ambos lados de la comunicación a través del software establecen la misma velocidad de baudios, la misma longitud de segmento de ajuste de fase, el mismo ancho de salto de sincronización, a través del conjunto de tres elementos anteriores, define la longitud del tiempo de bits en el proceso de transmisión del bus de lata como Además de la ubicación del punto de muestreo, la estructura de bits como se muestra en la Fig. 2, el reloj de lata en la figura que se define en el protocolo del tiempo TQ, que se obtiene a través de la división de frecuencia de un reloj externo o un reloj periférico de la CPU. La señal de reloj básica del controlador CAN se obtiene dividiendo la frecuencia del reloj externo o el reloj periférico de la CPU. El segmento SS corresponde al segmento de inicio, y el borde de salto en el bus debe ocurrir durante este período, TESG1 corresponde al segmento de transmisión y al segmento de ajuste de fase 1, y TESG2 corresponde al segmento de ajuste de fase 2, y para el alto El bus de velocidad, el controlador muestra y discrimina el bus entre TESG1 y TESG2.
2.2 Estructura de marco fijo
El protocolo puede define claramente una estructura de cuadro fijo para facilitar el controlador de lata y el transceptor para monitorear el estado del bus, en el Can2. 0 Especificación del protocolo, dividida en estructuras estándar de cuadro y marco extendido dos de cuadro, la diferencia radica solo en el Dominio de arbitraje, el marco estándar usando 11- Identificador de bits, mientras que el marco extendido tiene un identificador de bit 29-, el específico Marco estándar, estructura de marco extendido.
2.3.3 Sincronización dura y resincronización
2.3.1 Sincronización dura
La llamada sincronización dura significa que durante el período de inactividad del bus (es decir, el nivel de bus se expresa como un bit continuo recesivo), una vez que el controlador detecta el salto del nivel recesivo al nivel dominante, significa que en este momento allí allí es una estación en el bus para comenzar a enviar datos, luego forzar el contador de estado de bits del controlador CAN para sincronizar al segmento SS que se muestra en la Fig. 2, y al mismo tiempo, el reloj de bits comienza a contar desde Este punto en adelante (el tiempo de bit Can está establecido por la capa superior del software). La sincronización dura se usa para el inicio de la determinación del cuadro.
2.3.2 Resincronización
En el protocolo de bus CAN, la resincronización se implementa en función del mecanismo de relleno de bits. Similar al protocolo HDLC, en la estructura del marco de la CAN, una vez que se detectan cinco bits consecutivos de la misma polaridad desde el inicio del marco hasta que la secuencia CRC bit, el controlador CAN inserta automáticamente un poco de la polaridad opuesta. La reincronización es que durante la transmisión de datos, el controlador CAN ajusta el segmento de ajuste de fase 1 y el segmento de ajuste de fase 2 al detectar la diferencia entre el borde de salto en el bus y el tiempo de bits interno del nodo, y el tamaño de ajuste está programado por la sincronización Ancho de salto, y el tamaño de ajuste se establece en TQ. La regla de ajuste específica es que, en el proceso de transmisión, el borde de salto en el bus detectado por el controlador de lata es ajustado por el controlador CAN si se encuentra dentro del período de tiempo de bits SS del nodo, entonces no se requiere ajuste; Si el borde de omisión se encuentra en el segmento TESG1, significa que hay un retraso en el tiempo de bits en el bus en relación con el tiempo de bits del nodo, entonces el controlador CAN extiende el período de tiempo de bit TESG1 del nodo, y si El valor del tiempo de retraso (el valor de t 0) es mayor que el ancho de omisión de sincronización, el tiempo de extensión es el valor de ancho de omisión de sincronización, de lo contrario el controlador Can del nodo extiende la diferencia entre él y el tiempo de bits del bus; Si el borde de salto se encuentra en el segmento TESG2, lo que indica que el tiempo de bits en el bus es invadido en relación con el tiempo de bits del nodo, entonces el controlador CAN reduce los del segmento TESG1.
3. ¿Puede el análisis del mecanismo de direcciones de bus puede
A diferencia de Ethernet industrial, rs485 y otros buses, el bus de lata envía y recibe datos a través de la identificación del paquete en lugar de la dirección del nodo, es decir, los nodos en el bus de la lata no tienen una dirección fija, en cambio, cada nodo debe configurarse software con una tabla de identificación (en la unidad de filtro de aceptación del nodo), y si el número de identificación del paquete de datos en el bus existe en la tabla de identificación del nodo, el paquete pasa con éxito el aceptación de la unidad de filtro de aceptación de ese nodo y se enviará a la unidad de procesamiento de software superior y se procesará en consecuencia, de lo contrario, el paquete se descarta. Por ejemplo, si el nodo A en el bus desea enviar un paquete al nodo B, el número de identificación del paquete debe ubicarse en la tabla de identificación del nodo B. De manera similar, si el nodo A desea transmitir un paquete al bus, el bus El número de identificación del paquete debe ubicarse en las tablas de identificación de todos los demás nodos en el autobús. Como se mencionó anteriormente, la tabla de identificación está configurada a través del software, pero la función de filtrado de aceptación se realiza a través del filtro de aceptación, una unidad de hardware en el controlador CAN, por lo que el retraso causado por la aceptación es pequeño en términos de velocidad. Además, la ventaja de usar este mecanismo de dirección es que el sistema que emplea este bus es altamente flexible, es decir, los nodos nuevos agregados o eliminados no afectan la comunicación entre los nodos originales del sistema.
El siguiente tomará el controlador CAN integrado con el chip LPC2478 de NXP como ejemplo para especificar el método de configuración de direcciones del sistema de bus CAN. Como se muestra en la Figura 3, primero se clasifica de acuerdo con los paquetes de datos que se transmitirán en el bus, es decir, la ID de paquete y la planificación del nodo correspondiente, por ejemplo, en nuestro sistema hay principalmente los siguientes tipos de paquetes: paquetes de consulta, Paquetes de comando de control (incluidos los paquetes de acción y parámetros), los paquetes de alarma y los paquetes de parámetros de retroalimentación, correspondientes a las características del nodo de los paquetes de consulta y los paquetes de comando de control son principalmente la estación maestra enviada a cada unidad de esclavos, mientras que la alarma Los paquetes de datos y los paquetes de datos de parámetros de retroalimentación se envían principalmente desde cada unidad de nodo del esclavo al nodo de la unidad maestra. Luego, la unidad de filtro de aceptación de cada nodo se configura de acuerdo con la clasificación de ID, y el método de configuración específico es el siguiente: en primer lugar, configure los modos de trabajo del filtro de aceptación correspondientes de acuerdo con las características del nodo: el modo de apagado (no recibe mensajes de bus de recepción) , el modo de derivación (que recibe todos los mensajes en el bus) y el modo de trabajo normal (filtrado de hardware). Si la configuración para el modo de operación normal, debe configurar la tabla de filtro de aceptación correspondiente (tabla de identificación), es decir, el nodo debe recibir el número de identificación del paquete del controlador del nodo para completar el área de la tabla de identificación correspondiente, y esto completa el trabajo de asignación de direcciones del nodo del bus de Can. En términos generales, la tabla de identificación se divide en las siguientes cuatro áreas: área de identificador de marco estándar, área de identificador de formato de grupo de marco estándar, área de identificador de formato de marco extendido y área de identificación de formato de grupo de marco extendido. Entre ellos, el formato explícito es un único identificador de identificación independiente, mientras que el área de formato de grupo tiene identificadores de identificación con numeramiento consecutivamente.
4. Análisis de mecanismo de arbitraje de bus de bus puede
El arbitraje del bus, se refiere a cuando el bus tiene más de un nodo al mismo tiempo para enviar métodos de procesamiento del protocolo de bus de datos. Can Bus utiliza un mecanismo de arbitraje no destructivo, es decir, si es más de un nodo en el bus al mismo tiempo para enviar datos, con un arbitraje de nodo de paquete de alta prioridad, puede continuar enviando datos y otras falla de arbitraje El nodo saldrá del estado de envío y se convertirá en un nodo receptor, con otros mecanismos de arbitraje de bus (como el CSMA de LAN). (En comparación con otros mecanismos de arbitraje de bus (por ejemplo, CSMA/CD de LAN), no solo no destruirá los datos enviados, sino que tampoco causará el retraso del envío de datos, que es una de las ventajas del bus de lata en comparación con otros buses , y se realiza principalmente por las siguientes dos características de Can Bus: 1) La línea y las características de Can Bus, es decir, cuando más de un nodo en el bus envía niveles dominantes e invisibles al mismo tiempo, al mismo tiempo, El nivel de autobús es el nivel dominante. 2) La línea y la característica de Can Bus, es decir, cuando más de un nodo en el bus envía niveles dominantes e invisibles al mismo tiempo, el nivel de bus muestra el nivel dominante. 2) El controlador puede monitorear el estado del nivel del bus incluso mientras se envía datos, es decir, cuando está en arbitraje, cuando el controlador envía un nivel invisible pero detecta el bus como nivel visible, el arbitraje del nodo falla y recurre al nodo receptor.
5. Análisis de robustez de los autobuses puede
La robustez del bus CAN se realiza a través de su detección y monitoreo en tiempo real de la seguridad del nodo y los paquetes de bus, además, el bus CAN tiene una fuerte inhibición de señales de interferencia externa mediante el uso de señales diferenciales. Específicamente discutido a continuación.
5.1 Monitoreo en tiempo real de la forma de onda del bus
El controlador puede no solo monitorear los paquetes de datos enviados por otros nodos en el bus todo el tiempo después de encender, sino también monitorear los datos enviados por sí solo en el proceso de enviar paquetes de datos en tiempo real, una vez que la detección de errores en su lugar, Errores de relleno, errores de CRC, errores de formato o errores de respuesta, el nodo se basará en el estado del error en el que está (estado activado por error o estado reconocido por error) enviar el indicador de error correspondiente. De hecho, creo que solo el sitio de activación de errores envía el logotipo de error de activación (es decir, 6 bits dominantes consecutivos seguidos de 8 bits recesivos del logotipo de error que define el carácter) tendrá un impacto en el bus y los nodos en el bus, mientras que El nodo en el estado de reconocimiento de errores envía el logotipo de reconocimiento de errores en realidad no tiene ningún efecto en el bus (los 6 niveles recesivos enviados con el estado inactivo del bus son los mismos).
5.2 Monitoreo en tiempo real del estado del nodo para determinar los privilegios de nodo
Los nodos cambian su estado (estado activado por error, reconocido por error o estado de autobús) en tiempo real de acuerdo con los paquetes enviados en el autobús. Los nodos en el estado activado por error participan en la comunicación del bus normalmente, y las unidades reconocidas por error participan en la comunicación del bus, pero necesitan enviar 8 bits implícitos adicionales antes de iniciar el siguiente envío. Para los paquetes enviados en el bus, como se muestra en la Tabla 1, la secuencia CRC de bit 15-} implementa el monitoreo del bit de inicio, el campo de arbitraje, el campo de control y el campo de datos (si corresponde), el sitio receptor genera la secuencia CRC del paquete de acuerdo con el mismo algoritmo que la del nodo de envío cuando recibe los datos y los compara con la secuencia CRC recibida, si es diferente, significa que allí significa es un error y el nodo receptor no responderá al nodo receptor no responderá al paquete, y el nodo de envío detectará el error de respuesta y reenviará el paquete. En conclusión, el bus CAN ha logrado una alta seguridad de datos y estabilidad del bus a través de la capa de enlace de datos y la capa física.
6. Conclusión
Basado en la especificación del protocolo ISO11898, el documento analiza en detalle el principio de realización y la base del mecanismo de sincronización del nodo del bus CAN, el mecanismo de direcciones de nodos, el mecanismo de arbitraje del bus (es decir, el mecanismo de resolución de conflictos de bus) y la solidez del bus desde la perspectiva de la comunicación, y con el mismo El tiempo presenta brevemente las características de la aplicación del bus de lata y la estructura en capas del sistema del bus cuando se aplica al sistema real, lo cual es muy importante para el Comprensión en profundidad del protocolo de bus de lata y la aplicación del bus de lata al sistema real. Es una guía para comprender el protocolo de bus CAN y aplicar el bus CAN a proyectos de ingeniería específicos, así como investigar o desarrollar sistemas de autobuses para requisitos específicos.