


Este artículo aborda los desafíos comunes que enfrentan los diseñadores en el campo de la automatización industrial al desarrollar interfaces de detección de posición para el control de motores-específicamente, detectando la posición en aplicaciones que requieren velocidades más altas y tamaños más pequeños. Utilizar la información capturada de los codificadores para medir con precisión la posición del motor es fundamental para el funcionamiento exitoso de la automatización y la maquinaria. Los convertidores analógicos-a-digitales (ADC) de muestreo síncrono-a-digitales (ADC) rápidos, de alta-resolución y de doble-canal son componentes esenciales de dichos sistemas.
Introducción
La información precisa de rotación del motor, como la posición, la velocidad y la dirección, es esencial para producir unidades y controladores precisos para aplicaciones emergentes, como máquinas de ensamblaje que montan micro-componentes en áreas de PCB con espacio limitado. Recientemente, el control de motores ha comenzado a miniaturizarse, lo que permite nuevas aplicaciones de robótica quirúrgica en la industria sanitaria y nuevas aplicaciones de drones en el sector aeroespacial y de defensa. Los controladores de motores más pequeños también están impulsando nuevas aplicaciones en el montaje industrial y comercial. Para los diseñadores, el desafío radica en cumplir con los requisitos de alta-precisión de los sensores de retroalimentación de posición en aplicaciones de alta-velocidad y al mismo tiempo integrar todos los componentes dentro de un espacio limitado de PCB para su instalación dentro de paquetes en miniatura, como brazos robóticos.
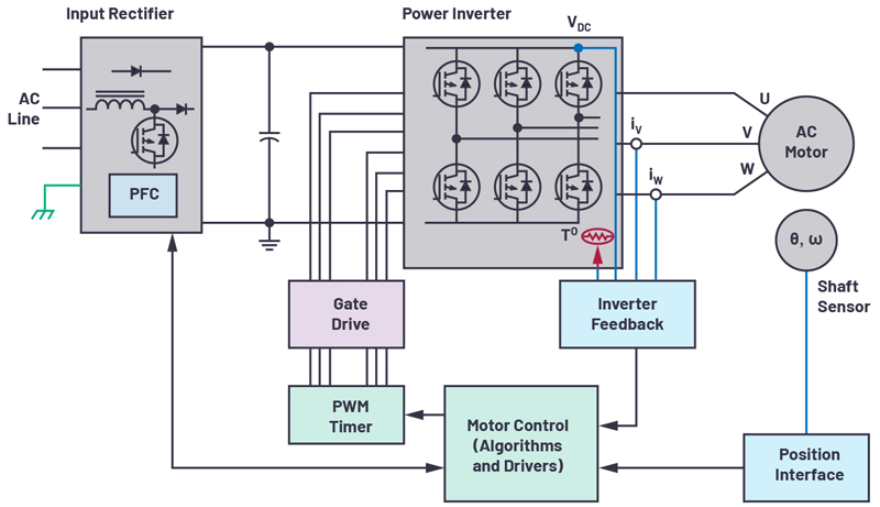 Figura 1. Sistema de retroalimentación de control de motor de circuito cerrado-
Control de motores
El circuito de control del motor (como se muestra en la Figura 1) consta principalmente de un motor, un controlador y una interfaz de retroalimentación de posición. El motor hace girar el eje, lo que hace que el brazo robótico se mueva en consecuencia. El controlador del motor gestiona cuando el motor aplica fuerza, cuando se detiene o cuando continúa girando. La interfaz de posición dentro del bucle proporciona al controlador información de velocidad y posición. Para las máquinas de ensamblaje que manejan PCB de montaje en superficie-en miniatura, estos datos son fundamentales para un funcionamiento adecuado. Todas estas aplicaciones requieren una medición precisa de la posición de los objetos giratorios.
Los sensores de posición deben poseer una resolución extremadamente alta para detectar con precisión la posición del eje del motor, recoger los micro{0}}componentes correspondientes y colocarlos en las ubicaciones correctas del tablero. Además, las velocidades más altas del motor exigen un mayor ancho de banda del bucle y una menor latencia.
Sistemas de retroalimentación de posición
En aplicaciones-de gama baja, la detección de posición se puede implementar mediante comparadores y sensores incrementales. Sin embargo, las aplicaciones-de gama alta exigen cadenas de señales más complejas. Estos sistemas de retroalimentación incorporan sensores de posición seguidos de un acondicionamiento de señal frontal-analógico, un ADC y un controlador ADC. Los datos pasan a través de estos componentes antes de ingresar al dominio digital. El sensor de posición más preciso es el codificador óptico. Un codificador óptico consta de una fuente de luz LED, un disco marcado fijado al eje del motor y un fotodetector. El disco presenta áreas enmascaradas opacas y transparentes que bloquean o permiten el paso de la luz. El fotodetector detecta estas señales luminosas y convierte los impulsos luminosos de encendido/apagado en señales electrónicas.
A medida que el disco gira, el fotodetector (sincronizado con el patrón del disco) genera pequeñas señales de seno y coseno (a nivel de mV o µV). Esta configuración es típica de codificadores ópticos de posición absoluta. Estas señales ingresan a circuitos de acondicionamiento de señales analógicas (generalmente compuestos por amplificadores discretos o PGA analógicos para obtener señales de hasta 1 V de pico-a-pico), generalmente para hacer coincidir el rango de voltaje de entrada del ADC con el rango dinámico máximo. Luego, cada señal de seno y coseno amplificada es capturada por el amplificador de accionamiento de un ADC de muestreo síncrono.
Cada canal del ADC debe admitir muestreo sincrónico para adquirir puntos de datos de seno y coseno simultáneamente, ya que estos puntos combinados proporcionan la información de posición del eje. Los resultados de la conversión de ADC se envían a un ASIC o microcontrolador. El controlador del motor sondea la posición del codificador durante cada ciclo PWM y utiliza estos datos para accionar el motor de acuerdo con los comandos recibidos. En el pasado, para integrarse en un espacio limitado en la placa, los diseñadores de sistemas tenían que sacrificar la velocidad del ADC o el número de canales.
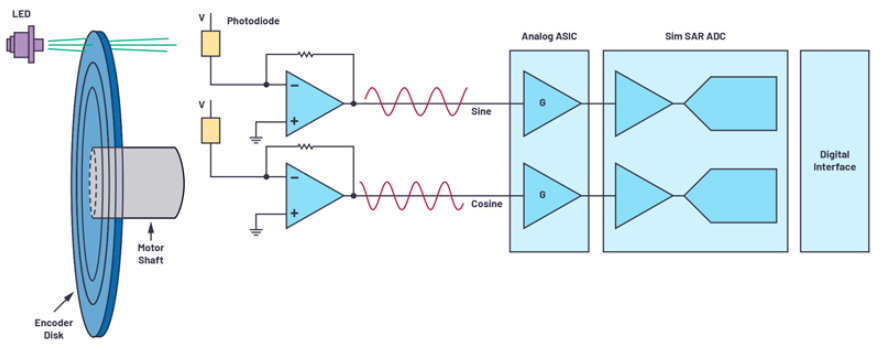 Figura 2. Sistema de retroalimentación de posición
Optimizar la retroalimentación de posición
A medida que la tecnología avanza, las aplicaciones de control de motores que requieren una detección de posición de alta-precisión están innovando constantemente. La resolución de los codificadores ópticos puede determinarse por el número de ranuras finamente fotolitografiadas en el disco, que normalmente oscila entre cientos y miles. Al alimentar estas señales de seno y coseno a ADC de alta-velocidad y alto-rendimiento, se pueden crear codificadores con mayor resolución sin necesidad de cambios en el sistema del disco del codificador. Por ejemplo, el muestreo de las señales seno y coseno del codificador a una velocidad más baja captura sólo un número limitado de valores de señal, como se ilustra en la Figura 3; esto limita la precisión de la capacitancia de posición. En la Figura 3, el muestreo a una velocidad más alta con el ADC permite la adquisición de valores de señal más detallados, lo que permite una determinación de posición más precisa. La alta-velocidad de muestreo del ADC admite el sobremuestreo, lo que mejora aún más el rendimiento del ruido y elimina algunos requisitos de pos-procesamiento digital. Al mismo tiempo, la velocidad de datos de salida del ADC se puede reducir, lo que significa que admite señales de frecuencia en serie más lentas, simplificando así la interfaz digital. Los sistemas de retroalimentación de posición del motor están montados en el conjunto del motor, que en algunas aplicaciones puede ser extremadamente compacto. Por lo tanto, el tamaño es fundamental para instalar el módulo codificador en el área limitada de PCB disponible. La integración de componentes de múltiples canales dentro de un único paquete en miniatura ofrece importantes ahorros de espacio.
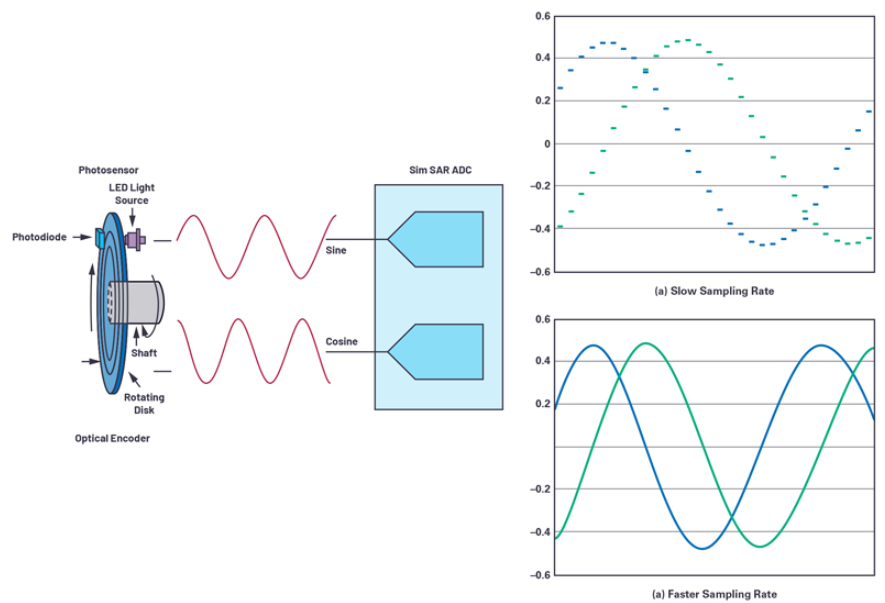 Figura 3. Tasa de muestreo
Ejemplo de diseño de retroalimentación de posición de codificador óptico
La Figura 4 ilustra un ejemplo de una solución optimizada adecuada para sistemas de retroalimentación de posición de codificador óptico. Este circuito interactúa fácilmente con codificadores ópticos de tipo absoluto- y luego captura fácilmente las señales diferenciales de seno y coseno del codificador. El amplificador frontal-ada4940-2 es un amplificador totalmente diferencial-de doble-canal, de bajo-ruido y que se utiliza para controlar el AD7380. Este último es un ADC SAR de muestreo síncrono de 4 MSPS, totalmente diferencial, de doble-canal, 16-bit, alojado en un paquete LFCSP compacto de 3 mm × 3 mm. La fuente de voltaje de referencia de 2,5 V en el chip permite implementar este circuito con una cantidad mínima de componentes. El VCC y el VDRIVE del ADC, junto con los rieles de suministro del controlador del amplificador, pueden recibir alimentación de reguladores LDO como el LT3023 y el LT3032. Cuando estos diseños de referencia están interconectados (por ejemplo, usando un codificador óptico de 1024-ranura que genera 1024 ciclos de seno y coseno por revolución del disco del codificador), el AD7380 de 16 bits muestrea cada ranura del codificador en 216 códigos, lo que aumenta la resolución general del codificador a 26 bits. La tasa de rendimiento de 4 MSPS garantiza la captura de información detallada del ciclo de seno y coseno junto con los datos más recientes de posición del codificador. Este alto rendimiento permite la implementación de sobremuestreo en el chip, lo que reduce el retraso de tiempo cuando el ASIC digital o el microcontrolador envía información precisa de la posición del codificador al motor. Otro beneficio del sobremuestreo en el chip del AD7380 es la posibilidad de agregar 2 bits adicionales de resolución, que se pueden combinar con la función de mejora de la resolución en el chip. Esta mejora de resolución mejora aún más la precisión, alcanzando hasta 28 bits. La nota de aplicación AN-2003 proporciona información detallada sobre las capacidades de mejora de resolución y sobremuestreo del AD7380.
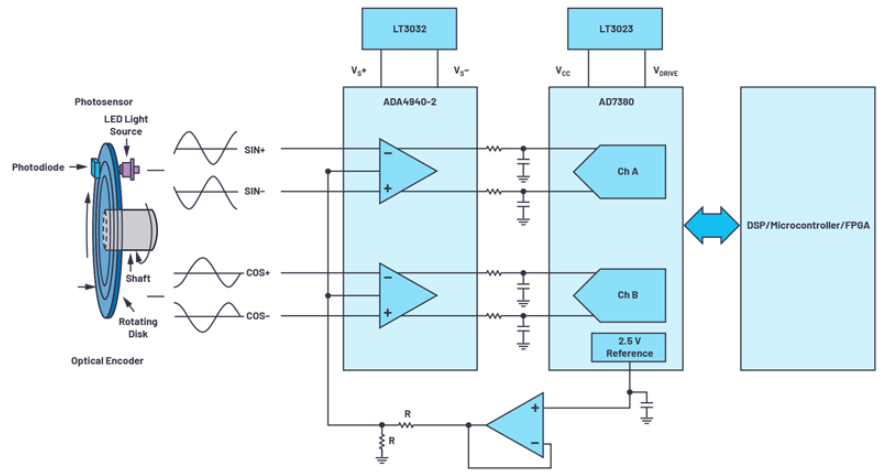 Figura 4. Diseño optimizado del sistema de retroalimentación
Conclusión
Los sistemas de control de motores exigen mayor precisión, velocidades más rápidas y mayor miniaturización. Los codificadores ópticos sirven como dispositivos de detección de la posición del motor. Por lo tanto, la cadena de señal del codificador óptico debe ofrecer una alta precisión al medir la posición del motor. Los ADC de alta-velocidad y alto-rendimiento capturan información con precisión y transmiten datos de posición del motor al controlador. La velocidad, la densidad y el rendimiento del AD7380 cumplen con los requisitos de la industria y al mismo tiempo permiten una mayor precisión en los sistemas de retroalimentación de posición y optimizan la implementación del sistema.
Autor
jonathan colao