


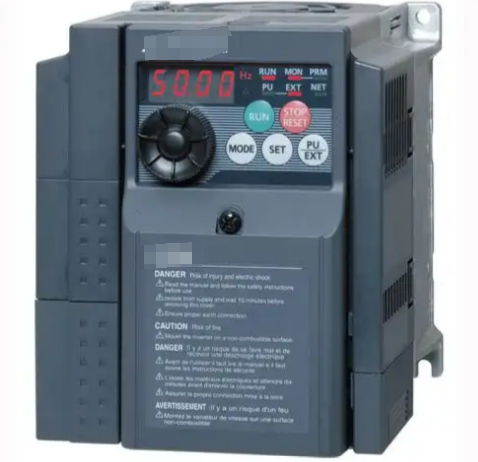
Como dispositivo indispensable en el control industrial moderno, la salida de frecuencia de un variador de frecuencia (VFD) impacta directamente la eficiencia de la producción y la seguridad del equipo a través de su coincidencia con la velocidad del motor. Sin embargo, en aplicaciones prácticas, los operadores frecuentemente encuentran discrepancias entre la frecuencia mostrada en el VFD y la velocidad mostrada en el panel del equipo. Esto no sólo compromete el control preciso durante los procesos de producción, sino que también puede ocultar posibles peligros para los equipos. Para abordar este problema común, la localización y resolución sistemática de problemas se deben llevar a cabo desde múltiples perspectivas.
I. Principios fundamentales y causas comunes de discrepancias
Los convertidores de frecuencia controlan la velocidad de los motores de CA alterando la frecuencia de salida. Teóricamente, existe una relación lineal: Velocidad=120 × Frecuencia / Número de pares de polos × (1 - Tasa de deslizamiento). Sin embargo, en el funcionamiento real, puede producirse una desviación del 5 % al 15 % entre los valores mostrados, debido principalmente a los siguientes seis factores:
1. Diferencias en la ruta de adquisición de señales:El VFD muestra la frecuencia de salida de sus módulos IGBT internos, mientras que el panel del equipo normalmente recibe señales de retroalimentación de codificadores o tacogeneradores. Un estudio de caso de una planta de cemento reveló que una separación de 0,2 mm en el acoplamiento del codificador provocaba una desviación del 8 % en la visualización de la velocidad.
2. Configuración de parámetros incorrecta:Incluyendo parámetros incorrectos de clasificación del motor (p. ej., un motor de 2950 rpm mal configurado como 1450 rpm), configuraciones erróneas de la curva V/F o valores de compensación de deslizamiento excesivamente altos. Las pruebas de maquinaria textil revelaron que los parámetros incorrectos de compensación de deslizamiento pueden amplificar las desviaciones de visualización hasta un 12 %.
3. Pérdidas de transmisión mecánica:Disipación de energía causada por factores como el deslizamiento de la correa o el desgaste de la caja de cambios. Los datos de las líneas de producción de automóviles indican que las correas de distribución envejecidas pueden reducir la velocidad de rotación real entre un 6 y un 9 % en comparación con los valores teóricos.
4. Problemas de interferencia de señal:La interferencia electromagnética puede provocar fluctuaciones en la visualización de la velocidad de ±3 % cuando las líneas de señal del codificador utilizan cables de par trenzado no-blindados. En un caso de modernización de una planta química, la adición de anillos magnéticos redujo la desviación de la visualización del 5 % al 0,3 %.
5. Confusión de la unidad de visualización:Algunos paneles de equipos muestran de forma predeterminada las rpm, mientras que los inversores pueden configurarse en Hz o porcentaje. Una vez, un usuario de máquina herramienta leyó erróneamente 50 Hz como 1500 rpm (para un motor de 4 polos), lo que provocó que la velocidad real excediera el valor establecido en un 33 %.
6. Fallos de hardware:Codificadores dañados, módulos de detección de corriente de salida del inversor defectuosos, etc. En una acería, los errores de visualización de frecuencia alcanzaron ±2 Hz después de que el sensor de corriente del VFD envejeciera.
II. Proceso sistemático de resolución de problemas
Adopte un enfoque de siete-pasos, desde lo interno a lo externo y del software al hardware:
Paso 1: Verificación de parámetros
● Asegúrese de que los parámetros de la placa de identificación del motor coincidan exactamente con la configuración del VFD, especialmente la velocidad nominal, el número de polos y el factor de potencia.
● Verificar la finalización de P0340 (detección automática de parámetros del motor).
● Validar el rango de configuración para P1080/P1082 (frecuencia mínima/máxima).
● Confirmar la correspondencia entre P2000 (frecuencia de referencia) y P2001 (velocidad de referencia).
Paso 2: prueba de señal
● Utilice un osciloscopio para inspeccionar la integridad de las formas de onda de la señal de fase A/B del codificador.
● Mida si la frecuencia del pulso cumple con: f=(velocidad de rotación × recuento de líneas del codificador) / 60.
● Check signal cable insulation resistance (should be >100MΩ).
Paso 3: Inspección mecánica
● Gire manualmente el eje para detectar el par de resistencia del sistema de transmisión.
● Pruebe la tensión de la correa (se recomienda un medidor de tensión).
● La desviación de desalineación del acoplamiento debe ser<0.05mm.
Paso 4: Prueba de carga
● Comparar los valores de visualización en condiciones sin-carga (la desviación debe ser<1%).
● Registrar curvas de desviación al 25%/50%/75%/100% de carga.
● Observe el tiempo de recuperación de la velocidad después de una eliminación repentina de la carga (normal<200ms).
Paso 5: Pruebas ambientales
● Temperatura del conducto de disipación de calor del inversor (recomendado<40°C).
● Valor de vibración del entorno operativo del codificador (debe ser<0.5G).
● Pruebas de compatibilidad electromagnética (intensidad de campo de RF<3V/m).
Paso 6: Verificación del firmware
● Verificar la compatibilidad de la versión del protocolo entre el inversor y el codificador.
● Verifique la suma de verificación CRC del archivo de respaldo de parámetros.
● Actualice el firmware de control si es necesario.
Paso 7: Prueba de reemplazo
● Módulos de codificador/inversor de intercambio-cruzado.
● Cambie a prueba de entrada analógica.
● Conecte un tacómetro independiente para comparar.
III. Soluciones típicas
Se pueden implementar medidas específicas basadas en diferentes causas fundamentales:
Caso 1: Error de configuración de parámetros
Una máquina de moldeo por inyección mostraba 1200 rpm en el panel a 50 Hz (debería ser 1450 rpm). La investigación reveló:
● Parámetro original P0311=1200 (datos de placa de identificación incorrectos)
● Desviación eliminada después de corregir P0311=1450
● Simultáneamente se ajustó P0350 (resistencia del estator) a 0,82Ω
Caso 2: Interferencia del codificador
Una centrífuga farmacéutica mostró fluctuaciones aleatorias de velocidad de ±5%:
● Cables estándar utilizados anteriormente para la transmisión de señales incrementales.
● Reemplazado con cable blindado Siemens 6XV1830-3EH10.
● Se agregó una resistencia terminal de 120 Ω.
● La estabilidad de la pantalla mejoró a ±0,2%.
Caso 3: Deslizamiento mecánico
La desviación de velocidad de la cinta transportadora de alimentos alcanzó el 8%:
● La inspección reveló que el alargamiento de la correa excedió los límites (3,5 % > estándar 2 %).
● Sustituida por correa dentada síncrona y polea tensora ajustada.
● Sensor de velocidad láser instalado para control de circuito cerrado-.
● Desviación final controlada dentro del 0,5%.
Caso 4: Fallo de hardware
La velocidad del husillo de la máquina herramienta cayó repentinamente un 15%:
● La inspección reveló agarrotamiento del cojinete del codificador.
● Se restableció el funcionamiento normal después de reemplazar el codificador ERN1387.
● Forma de onda de corriente de salida del inversor comprobada simultáneamente.
IV. Técnicas avanzadas de depuración
Para aplicaciones de alta-precisión, considere los siguientes métodos:
1. Calibración de doble-canal:Conecte simultáneamente encoders incrementales y transformadores rotativos, procesando la fusión de datos vía PLC. Una rectificadora de precisión alcanzó una resolución de 0,01 rpm después de implementar esta solución.
2. Algoritmo de compensación dinámica:Configure el VFD de la siguiente manera:
●P1400=3 (Habilitar observador de velocidad).
●P1401=0.5 (Constante de tiempo del filtro).
●P1402=150% (compensación de aceleración).
3. Monitoreo de plataforma en la nube:Cargue datos operativos a través de la puerta de enlace de IoT y utilice análisis de big data para predecir tendencias de desviación. Tras su implementación por parte de un grupo de energía eólica, la precisión de la advertencia de fallos alcanzó el 92 %.
Este enfoque sistemático no sólo resuelve las inconsistencias en la visualización, sino que mejora fundamentalmente la precisión del control del equipo. Después de implementar la solución completa en una línea de soldadura automotriz, la eficiencia de la producción aumentó un 7 % y la tasa de desechos disminuyó un 34 %, lo que valida la importancia crítica de la precisión del control de la velocidad de rotación en la fabricación moderna. Con el avance de la Industria 4.0, la adopción de la tecnología de gemelos digitales para mapear el estado de los equipos en tiempo real se convertirá en el nuevo paradigma para abordar estos desafíos.