


En los sistemas de control de automatización industrial, los codificadores sirven como componentes críticos de retroalimentación de posición y su precisión afecta directamente el rendimiento del equipo. Los errores en la posición mecánica (MPOS) y la posición digital (DPOS) son comunes en los servosistemas, particularmente en escenarios que requieren una alta sincronización. Estas desviaciones pueden provocar vibraciones en el equipo, imprecisiones en el posicionamiento o incluso accidentes de producción. Este documento describe sistemáticamente el enfoque práctico para abordar este desafío técnico, abarcando el análisis de errores, los métodos de resolución de problemas y las soluciones.
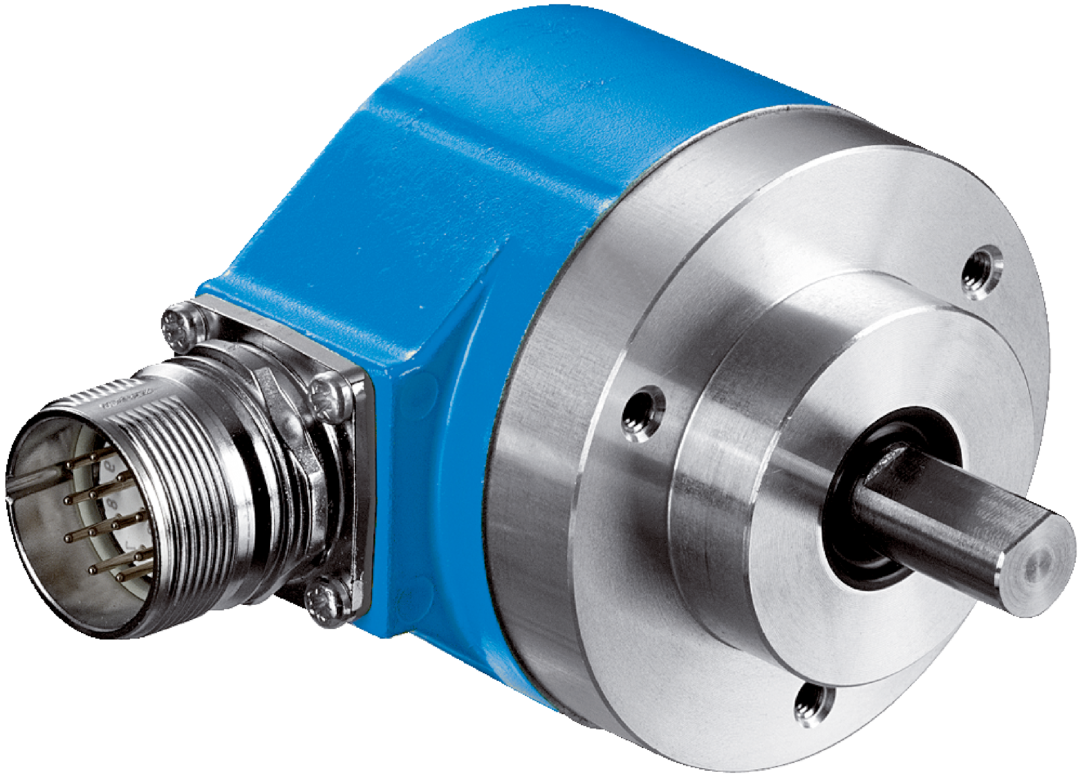
I. Manifestaciones típicas y causas de errores MPOS versus DPOS
Cuando el sistema detecta una desviación persistente entre MPOS (posición mecánica) y DPOS (posición electrónica de retroalimentación del codificador), normalmente ocurren los siguientes fenómenos:
1. Error de seguimiento de posición:Durante el funcionamiento del servomotor, la pantalla de monitoreo muestra asincronía entre la posición real y la posición ordenada.
2. Error acumulativo:La desviación aumenta gradualmente durante el tiempo de funcionamiento, particularmente notable durante los movimientos alternativos de larga-distancia.
3. Deriva cero:Se produce un desplazamiento fijo durante el posicionamiento repetido después de que el dispositivo vuelve a cero.
Según los casos de usuarios y la documentación técnica, las causas fundamentales de los errores se pueden clasificar de la siguiente manera:
● Problemas de transmisión mecánica:Pérdida de posición mecánica debido a acoplamientos flojos, deslizamiento de la correa, juego excesivo de los engranajes, etc.
● Defectos de instalación del codificador:Jitter de señal causado por desviación de concentricidad del sistema de eje o pernos de montaje del codificador flojos.
● Interferencia eléctrica:Ruido de señal resultante del tendido paralelo de líneas eléctricas y cables de codificador.
● Errores de configuración de parámetros:Configuraciones incorrectas de la relación de transmisión electrónica o parámetros de filtro no coincidentes.
● Fallos de hardware del codificador:Rejillas contaminadas, deterioro de los polos magnéticos en codificadores magnéticos o mal funcionamiento del chip de procesamiento de señales.
II. Proceso sistemático de resolución de problemas
1. Inspección mecánica
● Inspección de acoplamiento y cadena de transmisión:Mida el descentramiento radial/axial entre el motor y los lados de carga utilizando indicadores de cuadrante (deben ser<0.05mm).
● Prueba de reacción:Registre la diferencia en el juego libre durante la rotación hacia adelante y hacia atrás usando un indicador de cuadrante. Si excede el valor permitido (p. ej., 5 μm), ajuste la precarga o reemplace los cojinetes.
● Verificación de la instalación del codificador:Asegúrese de que las superficies de las bridas estén niveladas y sin espacios. Verifique que el torque del tornillo del extremo del eje cumpla con las especificaciones (p. ej., CRT-recomienda 0,5–0,8 N·m).
2. Diagnóstico de señales eléctricas
● Inspección del osciloscopio:Observe si las formas de onda de la señal A/B/Z del codificador están completas. Descarte fallas técnicas o atenuación de amplitud (las señales TTL normales deben ser de 5 V ±10 %).
● Prueba de interferencia de ruido:Utilice temporalmente un cable de par trenzado blindado para un enrutamiento dedicado y compare si los errores mejoran.
● Estabilidad del suministro de energía:Verifique las fluctuaciones de voltaje en la fuente de alimentación del codificador (p. ej., 5 V ±5 %). Agregue un módulo regulador de voltaje si es necesario.
3. Verificación de parámetros y software
● Verificación electrónica de la relación de engranajes:Vuelva a calcular los valores del numerador y denominador según la relación de reducción mecánica. Por ejemplo, con una caja de cambios 10:1 y una resolución de codificador de 2500 ppr, la relación de transmisión electrónica debe ser (pulsos por revolución del motor) / (pulsos por revolución de carga)=2500 × 4 / (10 × 2500 × 4)=1:10.
● Ajuste del filtro:La reducción del ancho de banda del filtro de velocidad en el servovariador (por ejemplo, de 100 Hz a 50 Hz) elimina los errores de conteo causados por el ruido de alta-frecuencia.
● Compensación de posición cero:Ingrese manualmente la calibración de compensación a través del software de depuración de servo. Algunos sistemas admiten compensación automática (por ejemplo, la función "Alineación automática MPOS-DPOS" de la unidad Yaskawa Σ-7).
III. Casos típicos de solución
Caso 1:Error periódico en maquinaria textil
Síntoma:Una máquina de hilar por corrientes parásitas mostró que DPOS estaba retrasado con respecto a MPOS en aproximadamente 0,2 mm durante la aceleración.
Solución de problemas:El análisis espectral reveló que la frecuencia de error era proporcional a la velocidad del husillo. En última instancia, el deslizamiento periódico se debió al desgaste del chavetero en el acoplamiento del codificador.
Solución:Se reemplazó el acoplamiento flexible con una conexión sin llave de manguito cónico, lo que redujo el error a ±0,02 mm.
Caso 2:Desviación acumulativa en la máquina de corte por láser
Síntoma:La desviación del eje Y-aumentó en 0,1 mm por metro durante el corte en línea recta-.
Causa:El cable del codificador compartía un conducto con las líneas de alimentación del servo, lo que provocaba una pérdida de pulso debido a interferencias de alta-frecuencia.
Acción:Cables recableados y anillos magnéticos instalados. Simultáneamente se habilitó la función “Compensación de Pérdida de Pulso” del conductor, eliminando la desviación.
IV. Medidas de optimización avanzadas
1. Diseño de redundancia de codificador dual:Implementar codificadores de extremo de motor-+ medición de extremo de carga directa-(p. ej., básculas lineales) en equipos-de alta gama. Elimine los errores de la cadena de transmisión mediante un control de bucle-cerrado total.
2. Compensación de temperatura:Para codificadores magnéticos, habilite los algoritmos de compensación de temperatura cuando las variaciones de temperatura ambiente superen los ±10 grados.
3. Mantenimiento de rutina:Limpie los discos de rejilla del codificador óptico cada 6 meses e inspeccione el espaciado de los polos del codificador magnético.
V. Diferencias en el soporte técnico del fabricante
Las diferentes marcas de codificadores presentan distintos niveles de tolerancia a los errores:
● Codificadores absolutos Tamagawa:Preste atención a la compatibilidad de la versión del protocolo Endat; Los conductores mayores pueden malinterpretar las señales.
● Codificadores incrementales Siemens:Utilice el módulo SMC30 para dar forma a la señal.
● Codificadores domésticos:Algunos productos requieren calibración manual del potenciómetro cero.
Conclusión
Resolver errores MPOS-DPOS requiere un análisis multidimensional que integre aspectos mecánicos, eléctricos y de software. La práctica indica que el 80% de las fallas se deben a problemas de instalación y cableado. Recomendamos establecer un proceso de depuración estandarizado: calibración mecánica → prueba de calidad de la señal → ajuste fino-de parámetros → verificación dinámica. Para escenarios complejos, el empleo de interferómetros láser de alta-precisión para el análisis de trayectoria posicional puede mejorar fundamentalmente la estabilidad del sistema.